


Tipos de posicionadores de soldagem para soldagem robótica a laser: como escolher o correto para suas peças


Índice
A maioria dos compradores gasta um tempo considerável selecionando o braço robótico e a fonte de laser certos para sua estação de trabalho de soldagem robótica. Muito menos dão a mesma atenção ao posicionador – o componente que segura, orienta e gira a peça durante a soldagem. Isto é um erro. A configuração do posicionador é um dos determinantes mais diretos da qualidade da solda, da eficiência da produção e da variedade de peças que sua estação de trabalho pode manipular. Escolha o posicionador errado e você estará lutando contra seu próprio equipamento em cada ciclo de produção. Escolha a correta e o robô poderá acessar cada junta de solda na posição ideal, sempre.
Este guia aborda todos os principais tipos de posicionadores de soldagem usados em estações de trabalho robóticas de soldagem a laser — o que é cada tipo, como funciona, para que é mais adequado e os cenários específicos onde cada configuração oferece mais valor. No final, você terá uma estrutura clara para combinar o tipo de posicionador com suas peças, volume de produção e requisitos de automação.
Por que o posicionador é o herói desconhecido da soldagem robótica
Na soldagem manual, um soldador experiente ajusta naturalmente a posição do corpo, o ângulo da tocha e a direção de deslocamento para acessar as juntas de solda do ângulo mais favorável. Eles giram a peça manualmente, inclinam-na sobre uma bancada ou se reposicionam em torno da peça de trabalho. Esta adaptabilidade física é uma das coisas que os soldadores manuais qualificados fazem instintivamente – e uma das coisas que os sistemas de soldadura robótica devem replicar mecanicamente.
Um robô colaborativo de 6 eixos possui alcance e capacidade de articulação significativos. Mas mesmo um robô de 6 eixos tem limites: nem sempre consegue alcançar a parte inferior de uma peça, aceder a um canto interno apertado ou manter o ângulo ideal da tocha numa superfície curva complexa sem que a peça de trabalho seja posicionada de forma cooperativa.
Isto é o que o posicionador faz. Ele amplia o envelope de trabalho efetivo do robô reposicionando a peça de trabalho – girando-a, inclinando-a ou indexando-a entre sequências de soldagem – para que cada junta de solda necessária seja apresentada ao robô na orientação mais acessível e mais favorável.
O resultado é:
Melhor qualidade de solda — as soldas feitas na posição plana ou horizontal superam consistentemente as soldas feitas na posição vertical ou suspensa, mesmo para sistemas robóticos
Programação mais simples do robô – menos sequências de caminhos complexas quando a peça de trabalho está orientada corretamente
Tempos de ciclo mais rápidos – menos reposicionamento do robô entre sequências de soldagem
Acesso a juntas que de outra forma seriam inacessíveis — sem o posicionador, algumas juntas simplesmente não podem ser soldadas roboticamente
Fixação mais consistente – os posicionadores fornecem um ponto de montagem estável e repetível para fixações de peças de trabalho
Os quatro tipos de posicionadores primários
As estações de trabalho robóticas de soldagem a laser DATO são configuradas com quatro tipos de posicionadores principais, cada um adequado para uma gama diferente de geometrias de peças e requisitos de produção. Compreender o princípio mecânico por trás de cada tipo é a base para fazer a seleção certa.
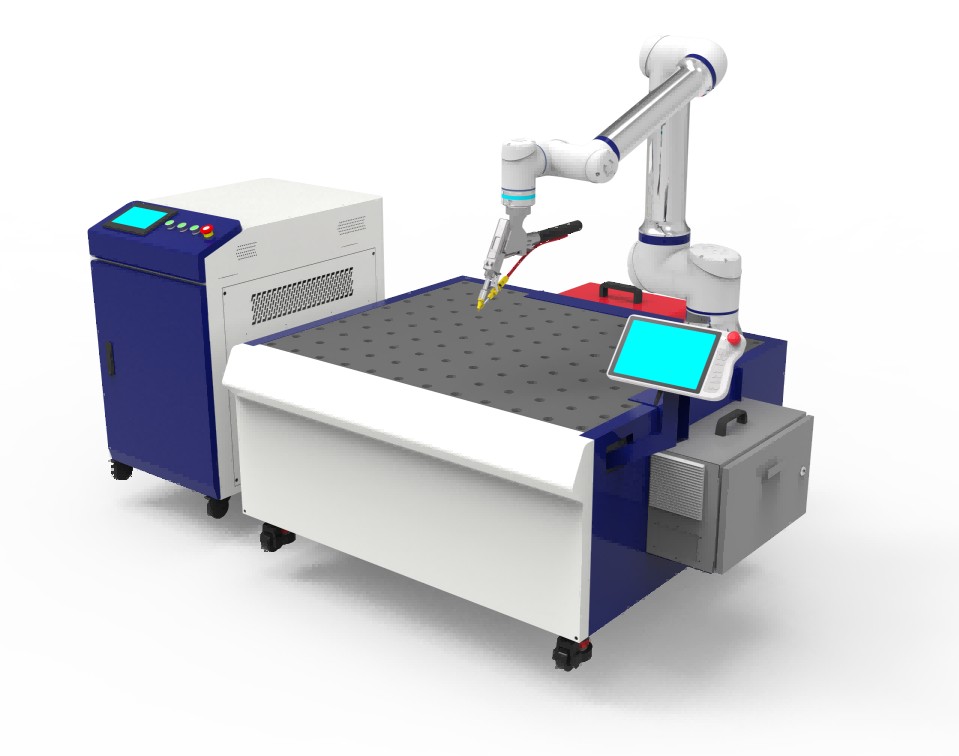
Tipo 1: Plataforma de Soldagem Plana (Mesa Fixa)
O que é
A plataforma de soldagem plana é a configuração mais simples do posicionador – uma superfície de trabalho plana e fixa na qual a peça de trabalho é fixada em uma única orientação. Não há rotação ou inclinação motorizada; a peça permanece estacionária durante todo o ciclo de soldagem. O robô se move ao redor da peça fixa para acessar todas as juntas de soldagem necessárias.
A superfície da plataforma é normalmente de aço com uma grade de furos de montagem ou ranhuras em T que permitem que os acessórios sejam aparafusados em qualquer configuração. Algumas plataformas incluem sistemas de fixação integrados para carregamento e descarregamento mais rápido de peças.
Como funciona na prática
O operador carrega a peça na plataforma, fixa-a no acessório e inicia o programa de soldagem. O robô executa todos os percursos de soldagem programados com a peça em uma posição fixa. Quando o ciclo de soldagem é concluído, o operador descarrega a peça acabada e carrega a próxima peça.
Para peças com soldas acessíveis por cima e pelas laterais – painéis planos, suportes, invólucros, molduras – a plataforma plana é totalmente suficiente. A articulação de 6 eixos do robô pode acessar a maioria das juntas em uma peça plana sem qualquer rotação da peça.
Melhores aplicativos
Componentes de chapa plana: painéis, coberturas, tampas, placas de base
Gabinetes e gabinetes: onde todas as soldas estão nas superfícies externas
Suportes e molduras: com soldas em faces acessíveis
Componentes estruturais simples: onde o acesso à junta não requer rotação da peça
Produção de alta mistura e baixo volume: onde a velocidade de troca de acessórios é mais importante que a otimização do tempo de ciclo
Principais vantagens
Menor custo – sem mecanismo de rotação motorizado, projeto mecânico mais simples
Programação mais simples – posição fixa da peça significa programação de caminho simples
Troca de fixação mais rápida — não é necessário alinhamento do posicionador entre tipos de peças
Tamanho ilimitado da peça (ao alcance do robô) — sem restrição de envelope rotacional
Manutenção mais fácil – sem componentes rotativos para manutenção
Limitações
Sem acesso às soldas inferiores – as juntas na face inferior da peça de trabalho não podem ser alcançadas sem o reposicionamento manual
Posição de solda abaixo do ideal para algumas juntas – soldas verticais e suspensas são menos favoráveis que soldas planas/horizontais
Reposicionamento manual necessário para peças complexas — se a peça precisar ser invertida ou girada no meio do ciclo, o operador deverá intervir
Quando escolher a plataforma plana
Escolha a plataforma de soldagem plana quando suas peças tiverem todas as juntas de solda necessárias acessíveis por cima e pelas laterais, quando o mix de produção for alto e a velocidade de troca de acessórios for importante ou quando o orçamento for uma restrição primária e a geometria da peça não exigir rotação da peça.
A plataforma plana foi a configuração do posicionador usada na implantação do fabricante grego de chapas metálicas da DATO - onde as peças do cliente (componentes de chapa metálica, suportes e gabinetes) tinham todas as juntas de solda acessíveis por cima e pelas laterais, tornando desnecessária a rotação motorizada.
Tipo 2: Posicionador rotativo de eixo único (mesa giratória de soldagem)
O que é
O posicionador rotativo de eixo único - também chamado de mesa giratória de soldagem ou cabeçote de eixo único - gira a peça de trabalho em torno de um único eixo (normalmente vertical ou horizontal) sob o controle do servo motor. O robô e o posicionador trabalham em movimento coordenado: à medida que o posicionador gira a peça de trabalho, o robô ajusta sua posição para manter o ângulo correto da tocha e a velocidade de deslocamento ao longo do caminho da solda.
Em um sistema de soldagem robótica, o eixo de rotação do posicionador é tratado como um eixo programado adicional — o controlador do robô coordena a rotação do posicionador com o movimento do braço do robô para executar caminhos de soldagem complexos que seriam impossíveis com a peça fixa.
Como funciona na prática
Para uma peça cilíndrica — um conjunto de tubos, um tanque redondo, um flange circular — o posicionador gira a peça continuamente enquanto o robô mantém o cabeçote de soldagem em uma posição fixa em relação ao topo da peça. O resultado é uma solda circunferencial perfeitamente consistente, executada em velocidade e ângulo de tocha constantes, sem que o robô precise se movimentar pela peça.
Para peças não cilíndricas com soldas em múltiplas faces, o posicionador indexa entre as posições – girando a peça para apresentar cada face ao robô por vez. O robô solda uma face, o posicionador gira para a próxima face, o robô solda novamente.
Melhores aplicativos
Peças cilíndricas: tubos, tubos, tanques redondos, vasos de pressão, flanges circulares
Conjuntos de tubos: seções retas de tubos, juntas tubo-flange, juntas tubo-acessório
Componentes rotacionais: eixos, cubos, anéis, suportes circulares
Peças com soldas em múltiplas faces: onde a indexação entre faces é suficiente (sem necessidade de inclinação)
Soldagem de tubos e tubulações de alto volume: onde a consistência circunferencial da solda é o principal requisito de qualidade
Principais vantagens
Ideal para soldas circunferenciais — a rotação contínua produz soldas circulares perfeitamente consistentes
Elimina a variação posicional da qualidade da solda — a solda é sempre feita na posição plana/horizontal à medida que a peça gira
Permite acesso circunferencial total — o robô pode soldar toda a circunferência de uma peça cilíndrica a partir de uma única posição fixa
Programação de coordenação simples — a coordenação de eixo único é simples de programar e verificar
Tamanho compacto — os posicionadores de eixo único são relativamente compactos em comparação com configurações de múltiplos eixos
Limitações
Sem capacidade de inclinação – não pode apresentar juntas de solda angulares ou inclinadas na posição ideal
Limitado para geometrias 3D complexas — peças com soldas em múltiplas faces não paralelas podem exigir múltiplas posições de índice ou reposicionamento manual
Complexidade do projeto de fixação para peças não cilíndricas — a fixação de peças irregulares em um posicionador rotativo requer um projeto de fixação mais complexo
Quando escolher o posicionador rotativo de eixo único
Escolha o posicionador rotativo de eixo único quando sua produção primária envolver peças cilíndricas, conjuntos de tubos ou outros componentes rotacionais onde a consistência da solda circunferencial é o principal requisito de qualidade.
O posicionador rotativo de eixo único foi uma das configurações na implantação do cliente romeno da DATO – usado especificamente para a parte de soldagem de tubos redondos de sua produção, enquanto uma plataforma plana cuidava da soldagem de componentes estruturais.
Tipo 3: Posicionador tipo P de eixo duplo (inclinação e rotação)
O que é
O posicionador tipo P de eixo duplo fornece rotação em torno de dois eixos independentes — um eixo de rotação primário e um eixo de inclinação secundário — dando à peça de trabalho a capacidade de ser girada e inclinada para qualquer orientação dentro de sua faixa mecânica. A designação “tipo P” refere-se ao formato característico da estrutura do posicionador, que se assemelha à letra P quando vista de lado.
Esta capacidade de dois eixos significa que a peça de trabalho pode ser apresentada ao robô em praticamente qualquer ângulo – plano, inclinado, invertido ou em qualquer posição intermediária – permitindo que o robô acesse juntas de solda que seriam inacessíveis com um posicionador de eixo único ou fixo.
Na soldagem robótica coordenada, ambos os eixos do posicionador são tratados como eixos programados sincronizados com o braço do robô – permitindo que caminhos de solda complexos e multiplanos sejam executados com a peça de trabalho se reposicionando continuamente para manter a posição de soldagem ideal.
Como funciona na prática
Considere uma montagem fabricada complexa – um suporte de maquinário com soldas na face superior, em ambas as faces laterais e na parte inferior. Com uma plataforma plana, as soldas inferiores ficam inacessíveis. Com um posicionador rotativo de eixo único, a peça pode ser girada para apresentar as laterais, mas a inclinação para acessar a parte inferior requer um segundo eixo.
Com o posicionador tipo P de eixo duplo, a peça é primeiro soldada na face superior com o posicionador na posição plana. O eixo de inclinação então gira a peça 90° para apresentar a face lateral. Depois de soldar a lateral, o eixo de inclinação continua a girar a peça para apresentar a parte inferior – agora acessível por cima na posição de soldagem plana. Tudo isso acontece sob controle programado, sem que o operador toque na peça entre as sequências de soldagem.
Melhores aplicativos
Conjuntos complexos fabricados em 3D: estruturas de máquinas, suportes estruturais, carcaças de equipamentos
Peças com soldas em múltiplas faces não paralelas: parte superior, laterais e inferior, todas exigindo soldagem
Produção mista com geometrias de peças variadas: onde um único posicionador deve acomodar vários tipos de peças diferentes
Montagens de precisão: onde manter a posição plana da solda em todas as juntas é fundamental para a qualidade
Produção em lote com trocas frequentes: onde a versatilidade do posicionador reduz a necessidade de múltiplos acessórios dedicados
Principais vantagens
Acessibilidade máxima da junta de solda – a capacidade de dois eixos permite acesso a praticamente qualquer orientação da junta de solda
Posição de soldagem plana para todas as juntas — inclinar a peça significa que cada solda pode ser feita na posição plana, independentemente da orientação da junta na peça
Tipo de posicionador mais versátil — lida com a mais ampla variedade de geometrias de peças
Permite sequências complexas de soldagem multifacetada — sem reposicionamento manual
Ideal para produção mista – um posicionador lida com vários tipos de peças diferentes
Controle da poça de fusão assistida pela gravidade — inclinar a peça para o ângulo ideal melhora o comportamento da poça de fusão e reduz o risco de defeitos
Limitações
Custo mais alto – dois servo-eixos, projeto mecânico mais complexo
Maior área ocupada — a estrutura tipo P requer mais espaço do que um posicionador de eixo único
Programação mais complexa – a coordenação de dois eixos requer um planejamento de caminho mais cuidadoso
Restrições de carga útil e tamanho — o eixo de inclinação do posicionador tem um momento máximo de carga que limita o tamanho e o peso das peças que podem ser inclinadas
Quando escolher o posicionador tipo P de eixo duplo
Escolha o posicionador tipo P de eixo duplo quando suas peças tiverem soldas em múltiplas faces que exigem orientações diferentes, quando você produzir uma variedade de tipos de peças diferentes em uma única estação de trabalho ou quando a qualidade da solda em todas as faces da junta for um requisito principal.
O posicionador tipo P de eixo duplo foi a configuração usada na implantação do cliente suíço da DATO - onde o fabricante precisava soldar vários tipos de peças diferentes na produção em lote, e a versatilidade do posicionador era o principal facilitador da troca eficiente entre tipos de peças. Foi também uma das configurações de posicionador na implantação romena, usada junto com um posicionador de eixo único para uma necessidade de produção mista de tubos e estruturas.
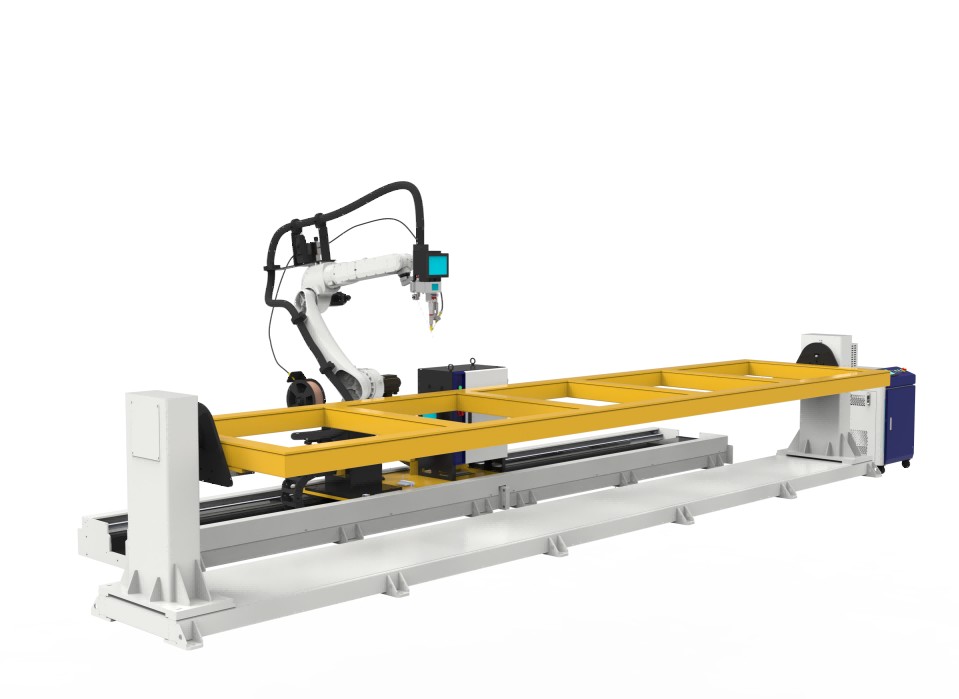
Tipo 4: Posicionador Cabeçote-Tailstock (Entre Centros)
O que é
O posicionador de cabeçote-cabeçote móvel suporta a peça de trabalho entre dois mandris acionados – um cabeçote motorizado em uma extremidade e um cabeçote móvel apoiado na outra – e gira a peça ao longo de seu eixo de comprimento. Esta configuração foi projetada especificamente para peças longas e alongadas que não podem ser suspensas em uma mesa rotativa sem deflexão ou vibração excessiva.
O cabeçote fornece o torque de acionamento e controle de posição. O contraponto fornece suporte na extremidade oposta da peça, mantendo o alinhamento e evitando deflexão sob o próprio peso da peça e as forças de soldagem. Tanto o cabeçote quanto o cabeçote móvel são normalmente ajustáveis ao longo de um trilho linear para acomodar diferentes comprimentos de peças.
Como funciona na prática
Uma longa viga estrutural, conjunto de tubo ou eixo é carregado entre o cabeçote e os mandris do cabeçote móvel. Os mandris são apertados para fixar a peça, e o acionamento do cabeçote gira a peça ao longo de seu eixo longitudinal enquanto o robô solda ao longo do comprimento da peça ou em torno de juntas circunferenciais.
Para soldas longitudinais – soldas que correm ao longo do comprimento de um tubo ou viga – o posicionador mantém a peça no ângulo de rotação ideal enquanto o robô se desloca ao longo do caminho da solda. Para soldas circunferenciais – juntas ao redor da circunferência de um tubo – o posicionador gira a peça enquanto o robô mantém a posição.
Melhores aplicativos
Vigas e pilares estruturais longos: vigas I, seções em caixa, seções ocas retangulares
Conjuntos de tubos e tubulações longos: seções de tubos de vários metros, estruturas de tubos, tubos estruturais
Eixos e eixos: requerem soldas circunferenciais ou longitudinais ao longo de seu comprimento
Estruturas de escadas e quadros: onde os membros do quadro são longos e requerem soldagem ao longo de seu comprimento
Componentes de equipamentos agrícolas e de construção: membros estruturais longos com múltiplas juntas soldadas
Principais vantagens
Essencial para peças longas — o único tipo de posicionador que fornece suporte estável para peças muito longas para serem cantilever
Evita deflexão e vibração – o suporte entre centros mantém o alinhamento da peça durante todo o ciclo de soldagem
Permite acesso a todo o comprimento — o robô pode soldar ao longo de todo o comprimento da peça sem reposicionamento
Posicionamento rotacional consistente – a rotação servo-controlada fornece posicionamento angular preciso para soldas longitudinais
Lida com peças pesadas — o suporte distribuído do cabeçote e do cabeçote móvel permite peças mais pesadas do que uma mesa rotativa em balanço
Limitações
Maior área ocupada — a configuração cabeçote-cabeçote móvel requer espaço significativo ao longo do eixo de comprimento da peça
Limitado a peças alongadas — não adequado para montagens 3D compactas, em blocos ou complexas
Complexidade de carregamento e descarregamento – fixar peças entre mandris leva mais tempo do que colocar uma peça em uma plataforma plana
Custo mais elevado — duas unidades acionadas mais infraestrutura ferroviária linear
Quando escolher o posicionador cabeçote-cabeçote móvel
Escolha o posicionador cabeçote-cabeçote móvel quando sua produção primária envolve membros estruturais longos, conjuntos de tubos ou eixos onde o comprimento da peça torna o suporte em balanço impraticável. Se suas peças de produção regular mais longas excederem aproximadamente 800–1000 mm de comprimento e exigirem soldagem ao longo de seu comprimento, esta configuração provavelmente será a escolha certa.
Comparação lado a lado: todos os quatro tipos de posicionadores
Fator | Plataforma plana | Rotativo de eixo único | Tipo P de eixo duplo | Cabeçote-cabeçote móvel |
Eixos de movimento | 0 (fixo) | 1 (rotação) | 2 (rotação + inclinação) | 1 (rotação ao longo do comprimento) |
Melhor geometria da peça | Juntas planas e acessíveis | Cilíndrico, multifacetado | 3D complexo, multifacetado | Vigas longas, tubos, eixos |
Acesso de solda inferior | Não | Não | Sim | Sim (por rotação) |
Soldas circunferenciais | Não | Sim - ideal | Sim | Sim |
Soldas longitudinais | Limitado | Limitado | Limitado | Sim - ideal |
Tipos de peças mistas | Bom | Moderado | Excelente | Pobre |
Complexidade de programação | Baixo | Baixo-moderado | Moderado-alto | Moderado |
Pegada | Pequeno | Pequeno-médio | Médio | Grande |
Custo | Mais baixo | Baixo-moderado | Moderado-alto | Moderado-alto |
Limite de carga/tamanho | Alcance do robô apenas | Capacidade da mesa rotativa | Limite de momento do eixo de inclinação | Capacidade do mandril + comprimento do trilho |
Aplicações típicas | Chapas metálicas, gabinetes | Tubulações, tanques, flanges | Máquinas, lote misto | Vigas, tubos longos, molduras |

Configurações de multiposicionadores: quando um não é suficiente
Para fabricantes com requisitos de produção genuinamente diversos – múltiplas linhas de produtos com geometrias de peças fundamentalmente diferentes – um único tipo de posicionador pode não ser a resposta certa. As estações de trabalho DATO podem ser configuradas com vários posicionadores em uma única estação de trabalho, permitindo que o robô trabalhe com diferentes configurações de posicionadores para diferentes tipos de peças sem a necessidade de uma estação de trabalho separada para cada uma.
A configuração mais comum de multiposicionador é a combinação de plataforma plana + rotação de eixo único — proporcionando capacidade de mesa plana para chapas metálicas e peças estruturais, juntamente com capacidade rotativa para tubos e componentes cilíndricos. Esta foi a configuração usada na implantação do cliente romeno da DATO, onde o fabricante precisava soldar tubos redondos (rotativos de eixo único) e componentes estruturais planos (plataforma de soldagem) em uma única estação de trabalho.
Outras combinações comuns de multiposicionadores incluem:
Plataforma plana de eixo duplo tipo P + para fabricantes cuja produção consiste principalmente de montagens 3D complexas, mas inclui algumas peças planas simples
Rotativo de eixo único + cabeçote móvel — para fabricantes de tubos que produzem conjuntos de tubos curtos e estruturas de tubos longos
Duas plataformas planas (estação dupla) — para produção de alto volume, onde uma plataforma é carregada/descarregada enquanto o robô solda na outra, maximizando a utilização do robô
A configuração de estação dupla: maximizando a utilização do robô
A configuração de estação dupla (ou mesa dupla) merece menção especial porque aborda um desafio fundamental de eficiência na soldagem robótica: tempo ocioso do robô durante o carregamento e descarregamento da peça..
Numa configuração de estação única, o robô deve esperar enquanto o operador descarrega a peça acabada e carrega a próxima peça. Dependendo da complexidade da peça e do design do acessório, esse tempo de carga/descarga pode representar de 20 a 40% do tempo total do ciclo — o que significa que o robô fica ocioso durante uma parte significativa de cada ciclo de produção.
A configuração de estação dupla elimina esse tempo ocioso, fornecendo duas posições de trabalho idênticas. Enquanto o robô solda na Estação A, o operador carrega e descarrega a Estação B. Quando o robô termina na Estação A, ele se move imediatamente para a Estação B — que já está carregada e pronta — enquanto o operador trabalha na Estação A. O robô quase nunca fica esperando pelo operador.
Para produção em alto volume de um único tipo de peça, a configuração de estação dupla pode aumentar a utilização efetiva do robô de 60-70% para 85-95%, proporcionando um aumento proporcional na produção sem qualquer aumento na velocidade do robô ou nos parâmetros de soldagem.
Como selecionar o posicionador correto: uma estrutura prática de decisão
Resolva estas cinco perguntas para identificar a configuração correta do posicionador para sua produção:
Etapa 1: Qual é a geometria da sua peça de produção primária?
Geometria da peça | Recomendação inicial |
Painéis planos, chapas metálicas, gabinetes | Plataforma plana |
Peças cilíndricas, tubos, tanques redondos | Rotativo de eixo único |
Montagens 3D complexas, soldas multifacetadas | Tipo P de eixo duplo |
Vigas longas, tubos, eixos (>800mm) | Cabeçote-cabeçote |
Misto – múltiplas geometrias diferentes | Tipo P de eixo duplo ou multiposicionador |
Passo 2: Você precisa soldar a parte inferior de alguma peça?
Se sim → É necessário o tipo P de eixo duplo (ou reposicionamento manual, o que anula o propósito da automação).
Se não, → plataforma plana ou rotativa de eixo único pode ser suficiente.
Etapa 3: Qual é a dimensão mais longa da sua maior peça de produção regular?
Abaixo de 500mm → Qualquer tipo de posicionador é viável; escolha com base na geometria
500 mm–1000 mm → Rotativo de eixo único ou tipo P de eixo duplo; verifique a capacidade de momento do eixo de inclinação para o tipo P
Acima de 1000mm → Cabeçote-cabeçote móvel fortemente recomendado; verifique se o alcance do robô cobre todo o comprimento da peça
Etapa 4: Quantos tipos de peças diferentes esta estação de trabalho produzirá?
1–2 tipos de peças → Otimize o posicionador para essas geometrias específicas
3–5 tipos de peças → Tipo P de eixo duplo para máxima versatilidade ou configuração de vários posicionadores
Mais de 5 tipos de peças (alta mistura) → combinação tipo P de eixo duplo + plataforma plana; avaliar a estação dupla quanto ao volume
Etapa 5: Qual é o seu volume de produção e requisitos de tempo de ciclo?
Baixo volume, mix alto → Priorize a velocidade de troca → plataforma plana ou tipo P de eixo duplo
Alto volume, tipo de peça única → Priorizar o tempo de ciclo → configuração de estação dupla
Peças cilíndricas de alto volume → Rotativas de eixo único com soldagem de rotação contínua
Posicionador e acessório: por que eles devem ser projetados juntos
Um ponto crítico que muitas vezes é esquecido no planejamento da estação de trabalho: o posicionador e a fixação da peça devem ser projetados como um sistema e não como componentes separados.
O posicionador fornece a capacidade mecânica para girar e inclinar a peça de trabalho. O acessório traduz essa capacidade em um posicionamento preciso e repetível da peça para os caminhos programados do robô. Um posicionador de alta qualidade com um acessório mal projetado não proporcionará uma qualidade de solda consistente. Um acessório bem projetado no posicionador correto irá.
Principais princípios de design de fixação para cada tipo de posicionador:
Acessórios de plataforma plana:
Localize a peça de trabalho contra paradas positivas em X, Y e Z
Use braçadeiras de liberação rápida para carga/descarga rápida
Projete para carregamento com uma só mão sempre que possível
Certifique-se de que todas as juntas de solda estejam acessíveis sem que o acessório bloqueie os ângulos de abordagem do robô
Dispositivos rotativos de eixo único:
Equilibre a massa da peça em torno do eixo de rotação para minimizar a carga e a vibração do motor
Certifique-se de que o acessório não interfira com o robô em qualquer posição rotacional
Projete para faixa de rotação completa de 360° — verifique as folgas em todas as posições
Use mandris autocentrantes ou faces de montagem localizadas com precisão para peças cilíndricas
Acessórios tipo P de eixo duplo:
Calcule o momento de carga no eixo de inclinação para a peça combinada + massa do acessório
Certifique-se de que o acessório não exceda a capacidade de momento nominal do posicionador em qualquer ângulo de inclinação
Projete para toda a faixa de inclinação — verifique as folgas entre o acessório, a peça de trabalho e a estrutura do posicionador em todas as posições
Considere o centro de gravidade da peça ao projetar para posições de inclinação invertida ou extrema
Acessórios cabeçote-cabeçote móvel:
Projete faces do mandril para localização positiva — evite depender apenas do atrito para posicionamento angular
Certifique-se de que o suporte do contraponto não interfira no acesso à junta de solda ao longo do comprimento da peça
Projeto para alinhamento consistente de carga peça a peça – pequenos erros angulares na face do mandril tornam-se erros posicionais significativos na extremidade de uma peça longa
Exemplos reais de implantação: seleção de posicionadores na prática
Romênia — Configuração de múltiplos posicionadores para produção mista
Peças: Tubos redondos (aço inoxidável) + componentes estruturais planos Configuração do posicionador: Posicionador rotativo de eixo único + plataforma de soldagem plana + posicionador tipo P de eixo duplo Robô: Cobot Aubo i10 de 6 eixos Laser: Laser de fibra de 2.000 W
A produção do fabricante romeno exigia a soldagem de dois tipos de peças fundamentalmente diferentes: tubos redondos que exigiam soldas circunferenciais e componentes estruturais planos que exigiam soldas de face acessível. Em vez de adquirir duas estações de trabalho separadas, a DATO configurou uma única estação de trabalho com um posicionador rotativo de eixo único e uma plataforma de soldagem plana – permitindo que o robô trabalhasse com qualquer um dos posicionadores, dependendo do cronograma de produção. O tipo P de eixo duplo foi adicionado para um tipo de terceira peça que requer acesso multifacetado.
Visão principal: As configurações de vários posicionadores podem oferecer a flexibilidade de diversas estações de trabalho a um custo total significativamente menor.
Suíça — Tipo P de eixo duplo para produção em lote de várias peças
Peças: Vários tipos diferentes de peças de trabalho, produção em lote Configuração do posicionador: Posicionador tipo P de eixo duplo Robô: Cobot Aubo i10 de 6 eixos (laser de 2.000 W)
O principal desafio do fabricante suíço era soldar com eficiência vários tipos diferentes de peças na produção em lote — com trocas frequentes entre tipos de peças. A capacidade do posicionador tipo P de eixo duplo de lidar com diferentes geometrias de peças sem exigir uma troca de posicionador fez dele a escolha certa. Cada tipo de peça tinha seu próprio programa armazenado e configuração de fixação, permitindo que a troca fosse concluída pelo operador em minutos.
Visão principal: Para fabricantes de produção mista, a versatilidade do posicionador tipo P de eixo duplo geralmente oferece melhor ROI do que um posicionador mais especializado otimizado para um único tipo de peça.
Grécia — Plataforma plana para produção em lote de chapas metálicas
Peças: Componentes de chapa metálica, suportes, gabinetes Configuração do posicionador: Plataforma de soldagem plana Robô: Cobot Aubo i10 de 6 eixos (laser de 1500W)
As peças do fabricante grego de chapas metálicas eram componentes de chapa metálica padrão, com todas as juntas soldadas acessíveis por cima e pelas laterais. A plataforma de soldagem plana foi a escolha certa: simples, rápida de carregar e totalmente suficiente para a geometria da peça. Adicionar um posicionador motorizado teria acrescentado custos e complexidade sem proporcionar qualquer benefício de produção para essas peças específicas.
Visão principal: O posicionador certo é aquele que se adapta às suas peças – e não o mais sofisticado disponível.
Abordagem de configuração do posicionador DATO
Na DATO, a seleção do posicionador faz parte do nosso processo padrão de configuração da estação de trabalho – e não uma reflexão tardia. Antes de recomendar um tipo de posicionador, nossa equipe de engenharia analisa:
Seus desenhos ou amostras de peças — para entender a geometria, a localização das juntas de solda e os requisitos de acesso
Seu volume e mix de produção — para determinar se um tipo de posicionador único ou uma configuração de vários posicionadores é mais apropriado
O peso e as dimensões da sua peça de trabalho — para verificar a carga útil do posicionador e a capacidade de momento
Seu perfil de operador — para avaliar os requisitos de complexidade de programação
Suas restrições de espaço — para garantir que a configuração do posicionador se adapte ao layout da sua oficina
O resultado é uma recomendação específica do posicionador com orientação de projeto de fixação — e não uma resposta genérica "escolha em nosso catálogo".
Leitura relacionada:
O que é uma estação de trabalho de soldagem robótica? Tipos abertos versus fechados explicados
Soldagem a laser por robô industrial versus soldagem por robô colaborativa: o que é certo para sua fábrica?
Aubo vs Elite Cobot para soldagem a laser: qual marca você deve escolher?

Perguntas frequentes
Q1: Preciso de um posicionador para soldagem robótica a laser ou o robô pode lidar com tudo?
Para peças planas simples com todas as juntas de solda acessíveis por cima e pelas laterais, uma plataforma de soldagem plana (que é tecnicamente um posicionador com eixos de movimento zero) é suficiente. Para peças com soldas em múltiplas faces, peças cilíndricas que requerem soldas circunferenciais ou membros estruturais longos, um posicionador motorizado é essencial para alcançar qualidade de solda consistente e tempos de ciclo práticos. A articulação de 6 eixos do robô é poderosa, mas não pode substituir um posicionador quando a geometria da peça assim o exigir.
Q2: Qual é o peso máximo da peça que um posicionador pode suportar?
Isto depende do modelo e da configuração específicos do posicionador. Os posicionadores rotativos de eixo único em configurações de estação de trabalho DATO normalmente lidam com peças de trabalho de até 200–500 kg, dependendo do modelo. Os posicionadores tipo P de eixo duplo têm uma classificação de carga útil e uma classificação de carga de momento – a carga de momento (peso x distância do eixo de inclinação) é frequentemente a restrição obrigatória para peças grandes. As configurações cabeçote-cabeçote móvel podem lidar com peças mais pesadas porque o peso é distribuído entre dois pontos de suporte. Forneça o peso e as dimensões da sua peça à equipe de engenharia da DATO para uma avaliação de capacidade específica.
Q3: O posicionador e o robô podem se mover simultaneamente (movimento coordenado)?
Sim — nas estações de trabalho de soldagem robótica DATO, os eixos do posicionador são integrados ao controlador do robô como eixos programados adicionais. Isto significa que o posicionador pode girar ou inclinar a peça continuamente enquanto o robô se move ao longo do caminho de soldagem, permitindo sequências de soldagem coordenadas complexas. O movimento coordenado é particularmente importante para soldas circunferenciais em peças cilíndricas, onde o posicionador gira a peça enquanto o robô mantém uma posição fixa.
Q4: Quanto tempo leva para alterar os acessórios entre diferentes tipos de peças?
O tempo de troca do acessório depende do projeto do acessório e do tipo de posicionador. Em uma plataforma de soldagem plana com acessórios de liberação rápida bem projetados, a troca pode ser concluída em 2 a 5 minutos. Em um posicionador tipo P de eixo duplo com vários programas armazenados, a mudança do programa do robô é quase instantânea – a mudança física do acessório leva de 5 a 15 minutos, dependendo da complexidade. A DATO projeta luminárias com velocidade de troca como um requisito explícito para estações de trabalho de produção mista.
Q5: O posicionador tipo P de eixo duplo é sempre melhor que o rotativo de eixo único?
Nem sempre – o posicionador certo é aquele que se adapta às suas peças. Para peças cilíndricas que requerem soldas circunferenciais, o posicionador rotativo de eixo único é mais simples, mais barato e totalmente suficiente. A capacidade adicional de inclinação do tipo P de eixo duplo aumenta o custo e a complexidade de programação que só é justificada quando suas peças realmente exigem inclinação. Escolher o tipo P de eixo duplo para uma produção que necessita apenas de rotação de eixo único é um investimento desnecessário.
Q6: Posso adicionar um posicionador a uma estação de trabalho DATO existente posteriormente?
Sim, em princípio — mas é mais econômico especificar o posicionador no momento da compra inicial. Adicionar um posicionador a uma estação de trabalho existente requer integração mecânica, reconfiguração do controlador e reprogramação dos caminhos de soldagem existentes para levar em conta os novos eixos do posicionador. Estes custos de integração podem aproximar-se ou exceder o custo do próprio posicionador. Se você prevê a necessidade de um posicionador no futuro, especifique-o no momento da compra, mesmo que não utilize toda a sua capacidade imediatamente.
Q7: Qual é a diferença entre um posicionador e um acessório?
O posicionador é o dispositivo mecânico motorizado que gira, inclina ou indexa a peça de trabalho – ele fornece o movimento. O acessório é uma ferramenta personalizada que mantém a peça específica na posição correta no posicionador — ela fornece a localização. Cada estação de trabalho precisa de ambos: o posicionador fornece a capacidade, e o acessório traduz essa capacidade em um posicionamento preciso e repetível da peça para os caminhos programados do robô.
Q8: Como posso saber se minhas peças precisam de um posicionador de eixo duplo ou se um eixo único é suficiente?
A questão principal é: alguma das juntas de solda necessárias fica voltada para baixo (em direção ao chão) quando a peça está em sua posição natural de repouso? Se sim, você precisa de um posicionador de eixo duplo para inclinar a peça e trazer essas juntas para uma posição acessível, ou precisa aceitar que essas juntas serão soldadas em uma posição menos favorável. Para a maioria das peças estruturais e fabricadas, se você puder responder “todas as minhas soldas estão na parte superior e nas laterais da peça”, uma plataforma plana ou de eixo único é suficiente.
Pronto para configurar o posicionador certo para sua estação de trabalho de soldagem robótica?
Explore a máquina de solda robótica a laser DATO DT-HJR Solicite uma consulta gratuita de configuração de estação de trabalho e posicionador Envie os desenhos de sua peça para obter uma recomendação gratuita de posicionador Veja todas as soluções de soldagem a laser DATO
Shandong Dato Machinery Co., Ltd. — Líder da indústria de laser desde 2007 info@datolaser.com | WhatsApp: + 19353173156 | 86-www.datolaser.com
Blogs relacionados
-
 Em 2026, os fabricantes de chapas metálicas estão sob crescente pressão para produzir mais rapidamente, manter melhor qualidade, controlar os custos de mão-de-obra e responder de forma mais eficiente aos pedidos personalizados. À medida que a concorrência continua a crescer tanto nos mercados nacionais como globais, os fabricantes procuram formas práticas de melhorarGuia do comprador
-
 Para muitos fabricantes, as maiores decisões sobre equipamentos não são apenas sobre o que comprar, mas também quando comprar. Em 2026, setembro se destaca como um dos meses mais práticos e estratégicos para as fábricas atualizarem os equipamentos de produção, melhorarem a capacidade de automação e se prepararem para o crescimento futuro.Guia do comprador
-
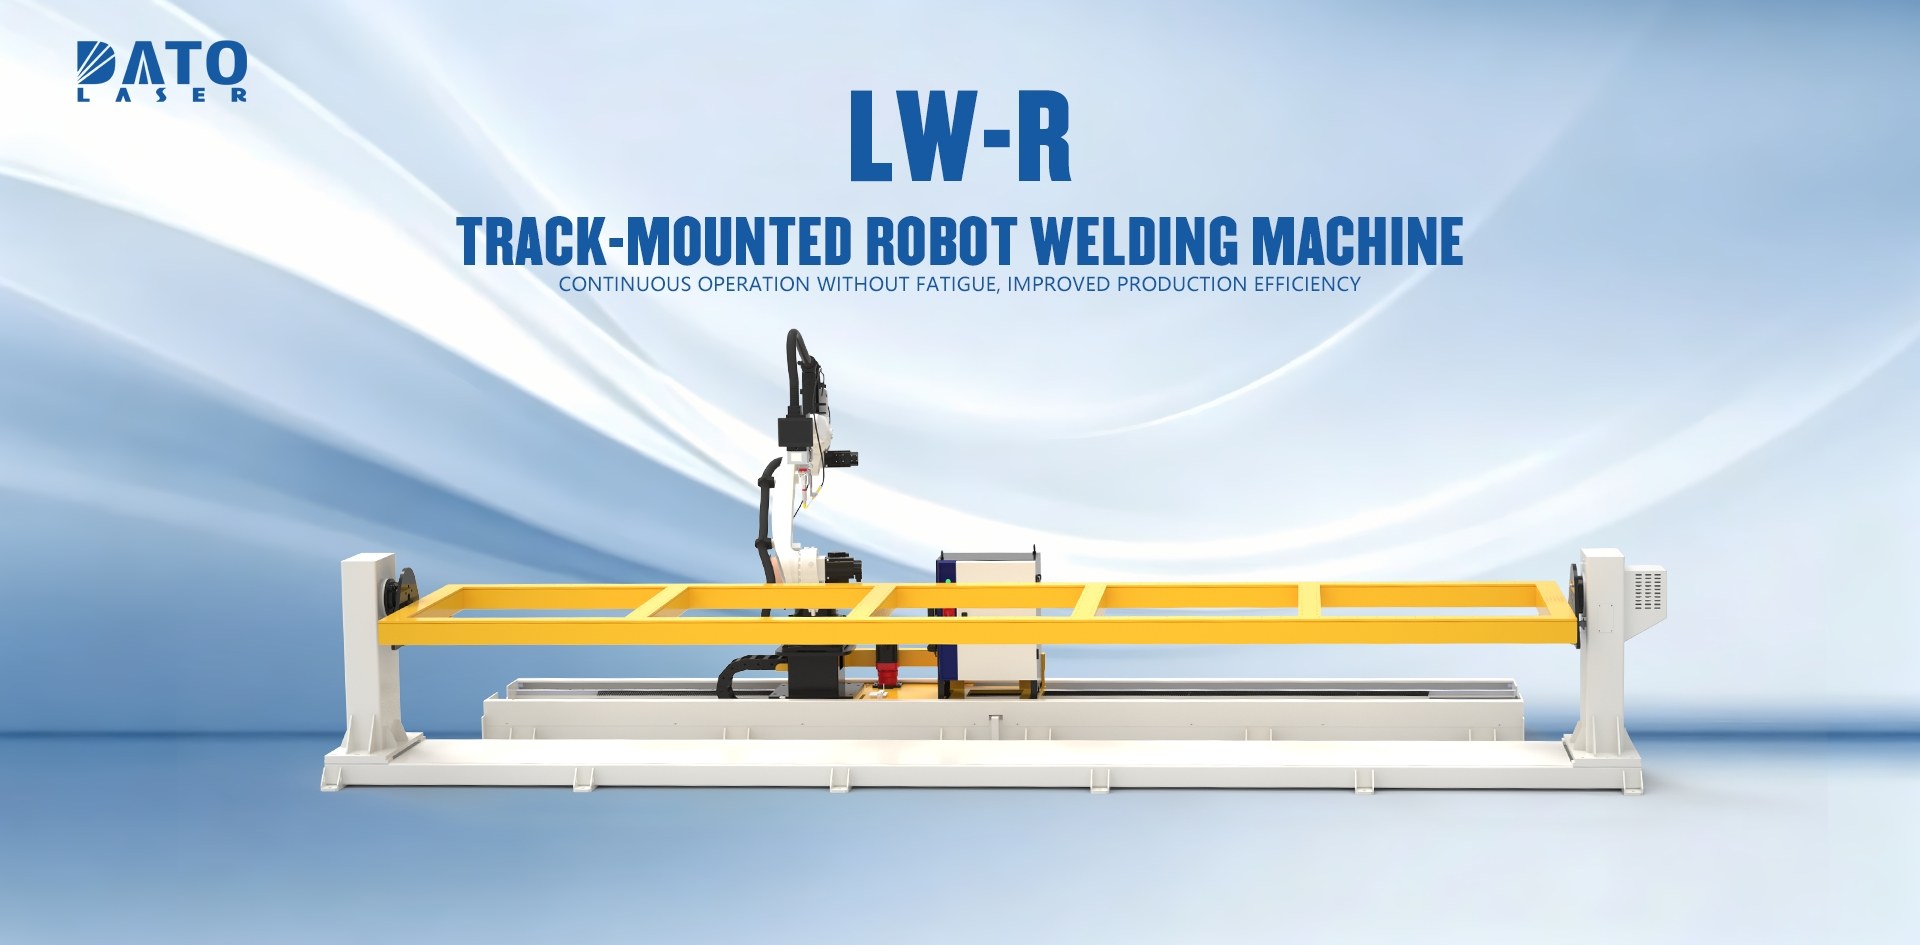 Escolher o equipamento certo é uma das decisões mais importantes que um fabricante pode tomar em 2026. Esteja sua fábrica atualizando uma linha de soldagem, expandindo a capacidade de fabricação de chapas metálicas ou planejando um projeto de automação mais amplo, selecionar a máquina correta afeta a eficiência da produção, prGuia do comprador
-
 Em 2026, mais fabricantes estão investindo em dobradeiras CNC, dobradeiras de chapas metálicas e outros equipamentos de fabricação de metal para melhorar a precisão, aumentar a produção e construir linhas de produção mais eficientes.Blogue
